SKU: OT2065-A44 Numer artykułu: NA272 EAN: 8720589817388
Cechy:
1. Sterowanie trybem stand-by w celu oszczędzania energii.
2. Tryby sterowania silnikiem CW / CCW / hamowanie krótkie / stop.
3. Wbudowany układ wyłączania termicznego i układ wykrywania niskiego napięcia.
Opis:
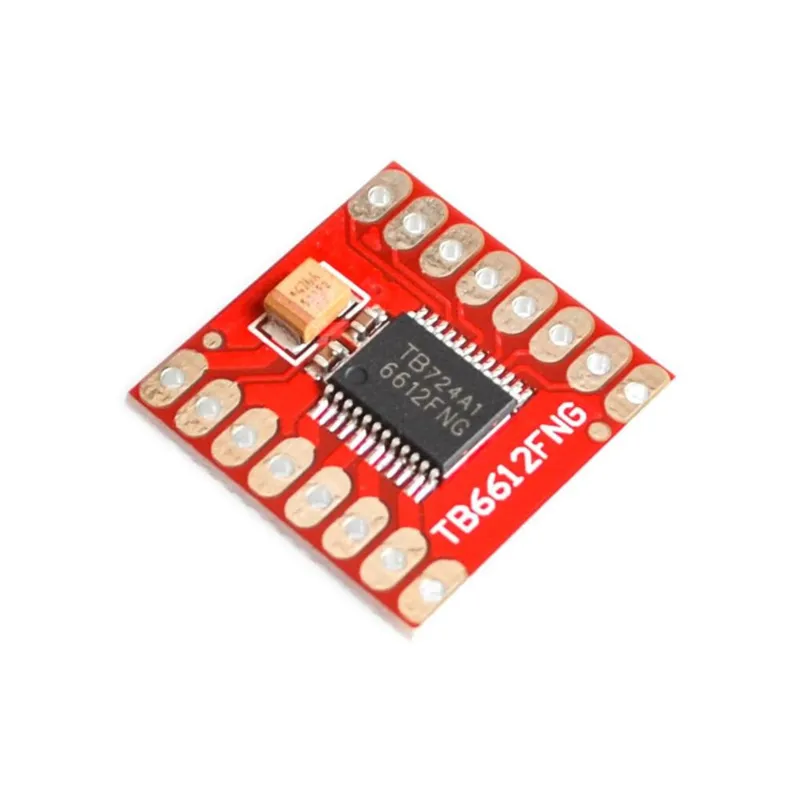
Sterownik silnika TB6612FNG może obsługiwać maksymalnie dwa silniki DC przy stałym prądzie 1,2 A (3,2 A szczytowo). Dwa sygnały wejściowe (IN1 i IN2) mogą być używane do sterowania silnikiem w jednym z czterech trybów pracy: obrót w prawo, obrót w lewo, hamowanie krótkie i stop. Dwa wyjścia silnika (A i B) mogą być sterowane niezależnie, a prędkość każdego silnika jest regulowana za pomocą sygnału wejściowego PWM o częstotliwości do 100 kHz. Pin STBY musi zostać podciągnięty do stanu wysokiego, aby wyprowadzić silnik z trybu czuwania.
Napięcie zasilania logicznego (VCC) może mieścić się w zakresie 2,7-5,5 VDC, natomiast zasilanie silnika (VM) jest ograniczone do maksymalnego napięcia 15 VDC. Prąd wyjściowy wynosi nominalnie do 1,2 A na kanał (lub do 3,2 A dla krótkiego, pojedynczego impulsu).
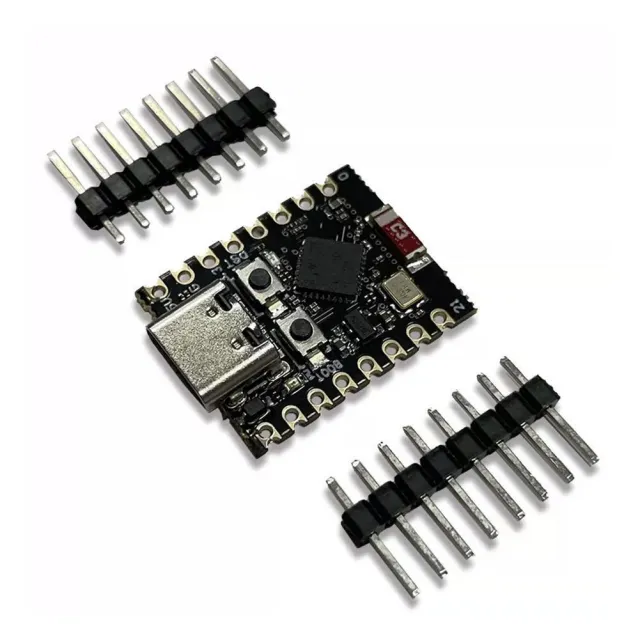
Płytka jest dostarczana ze wszystkimi komponentami jak na zdjęciu, w tym z pinami header.
Specyfikacja:
Napięcie zasilania: VM = 15V max, VCC = 2,7-5,5V
Prąd wyjściowy: Iout = 1,2 A (średnio) / 3,2 A (szczyt)
Wymiary
Length: 2cm
Width: 2cm
Height: 0,3cm
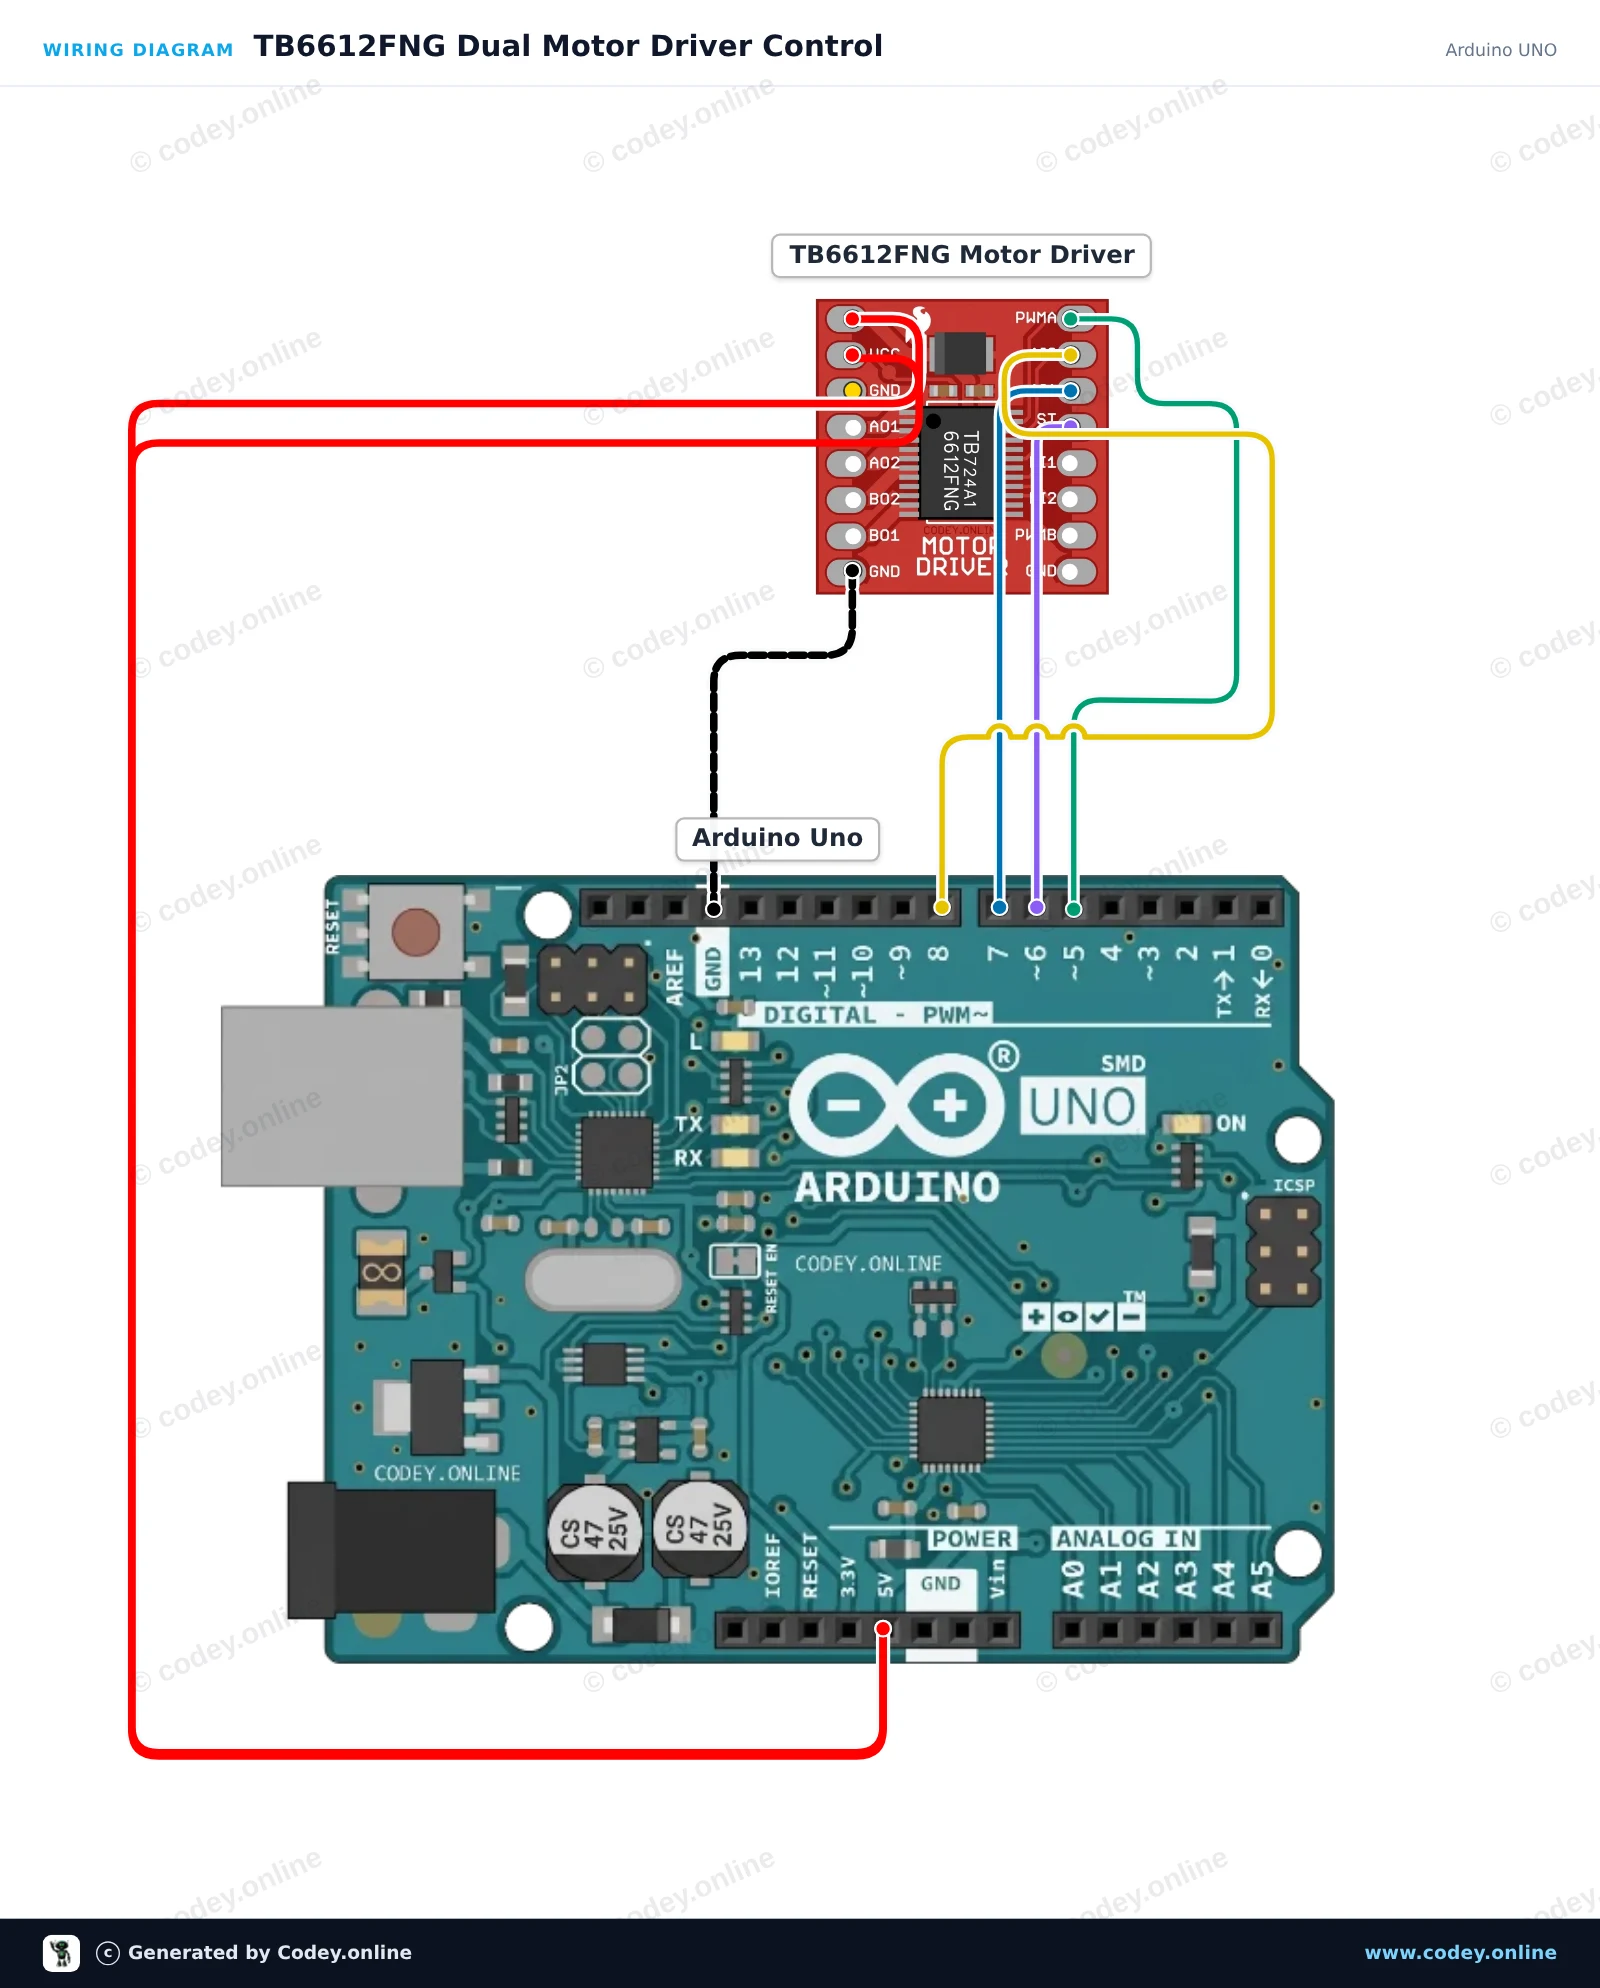
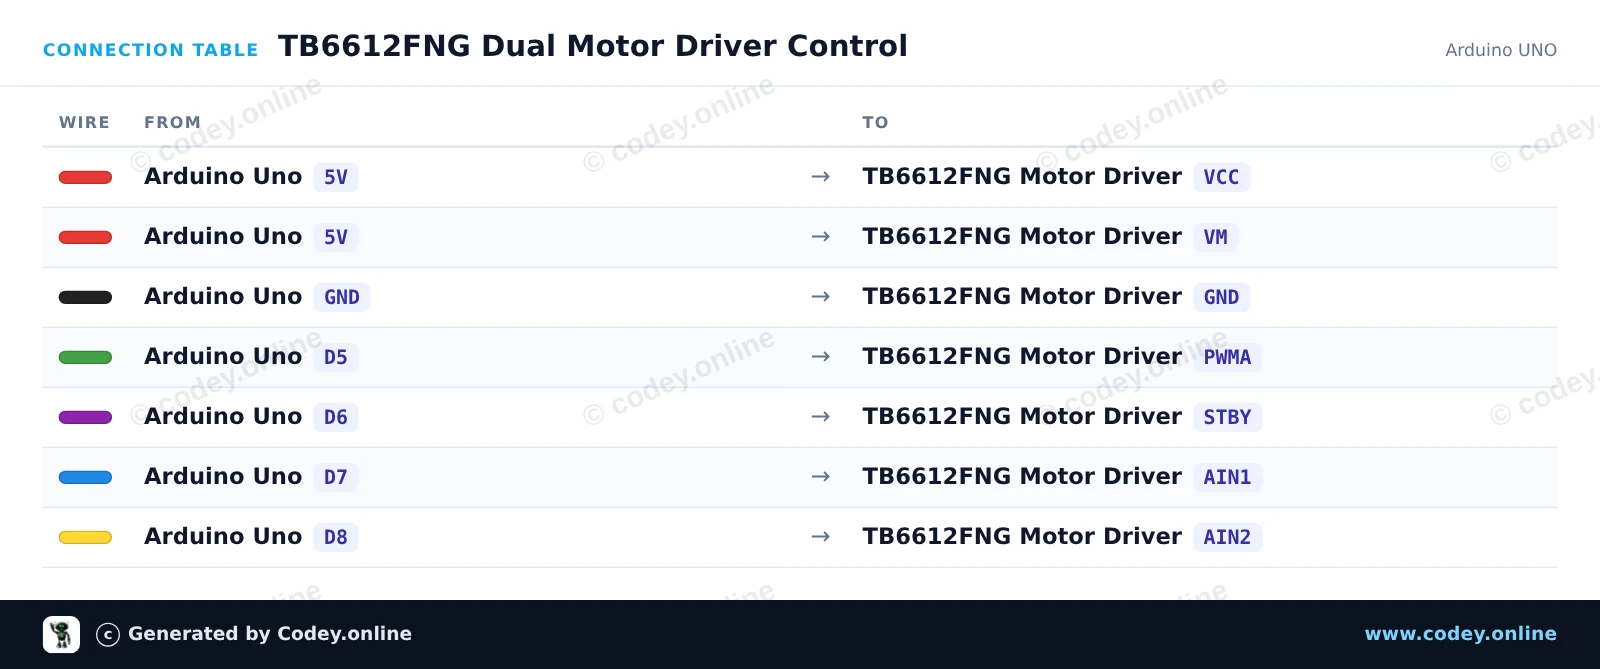
Tak podłączysz Moduł sterownika silnika TB6612FNG do Arduino do Arduino UNO lub ESP32, z przykładowym szkicem, który możesz od razu wgrać.
Ten projekt steruje kanałem silnika DC za pomocą podwójnego mostka H TB6612FNG. Sketch włącza sterownik przez pin standby i naprzemiennie uruchamia silnik do przodu, zatrzymuje go i uruchamia wstecz, z regulacją prędkości PWM. Otwórz Serial Monitor z prędkością 115200 baud, aby obserwować stan działania.
/*
 * ==================================================================
 *  Generated by Codey.online  —  https://www.codey.online
 * ==================================================================
 *  Project   : TB6612FNG Dual Motor Driver Control
 *  Board     : Arduino UNO (arduino:avr:uno)
 *  Parts     : TB6612FNG Motor Driver
 *  Libraries : none (built-in)
 *
 *  Codey Online is an AI-powered browser IDE for Arduino and ESP32.
 *  Describe your project and Codey writes the code, draws the wiring
 *  diagram and uploads it to your board, straight from the browser.
 *  This code is free to use, modify and share, without warranty.
 * ==================================================================
 */

const int PIN_PWMA = 5;
const int PIN_STBY = 6;
const int PIN_AIN1 = 7;
const int PIN_AIN2 = 8;

void setup() {
  Serial.begin(115200);

  pinMode(PIN_PWMA, OUTPUT);
  pinMode(PIN_STBY, OUTPUT);
  pinMode(PIN_AIN1, OUTPUT);
  pinMode(PIN_AIN2, OUTPUT);

  // Take driver out of standby mode
  digitalWrite(PIN_STBY, HIGH);

  Serial.println(F("TB6612FNG Motor Driver Initialized"));
}

void driveMotorA(bool forward, int speed) {
  speed = constrain(speed, 0, 255);

  if (forward) {
    digitalWrite(PIN_AIN1, HIGH);
    digitalWrite(PIN_AIN2, LOW);
    Serial.print(F("Motor Forward at speed: "));
  } else {
    digitalWrite(PIN_AIN1, LOW);
    digitalWrite(PIN_AIN2, HIGH);
    Serial.print(F("Motor Reverse at speed: "));
  }

  analogWrite(PIN_PWMA, speed);
  Serial.println(speed);
}

void stopMotorA() {
  analogWrite(PIN_PWMA, 0);
  digitalWrite(PIN_AIN1, LOW);
  digitalWrite(PIN_AIN2, LOW);
  Serial.println(F("Motor Stopped"));
}

void loop() {
  // Drive forward at speed 200
  driveMotorA(true, 200);
  delay(2000);

  // Stop
  stopMotorA();
  delay(1000);

  // Drive reverse at speed 200
  driveMotorA(false, 200);
  delay(2000);

  // Stop
  stopMotorA();
  delay(1000);
}Wiring diagram and example code generated by Codey.online — https://www.codey.online
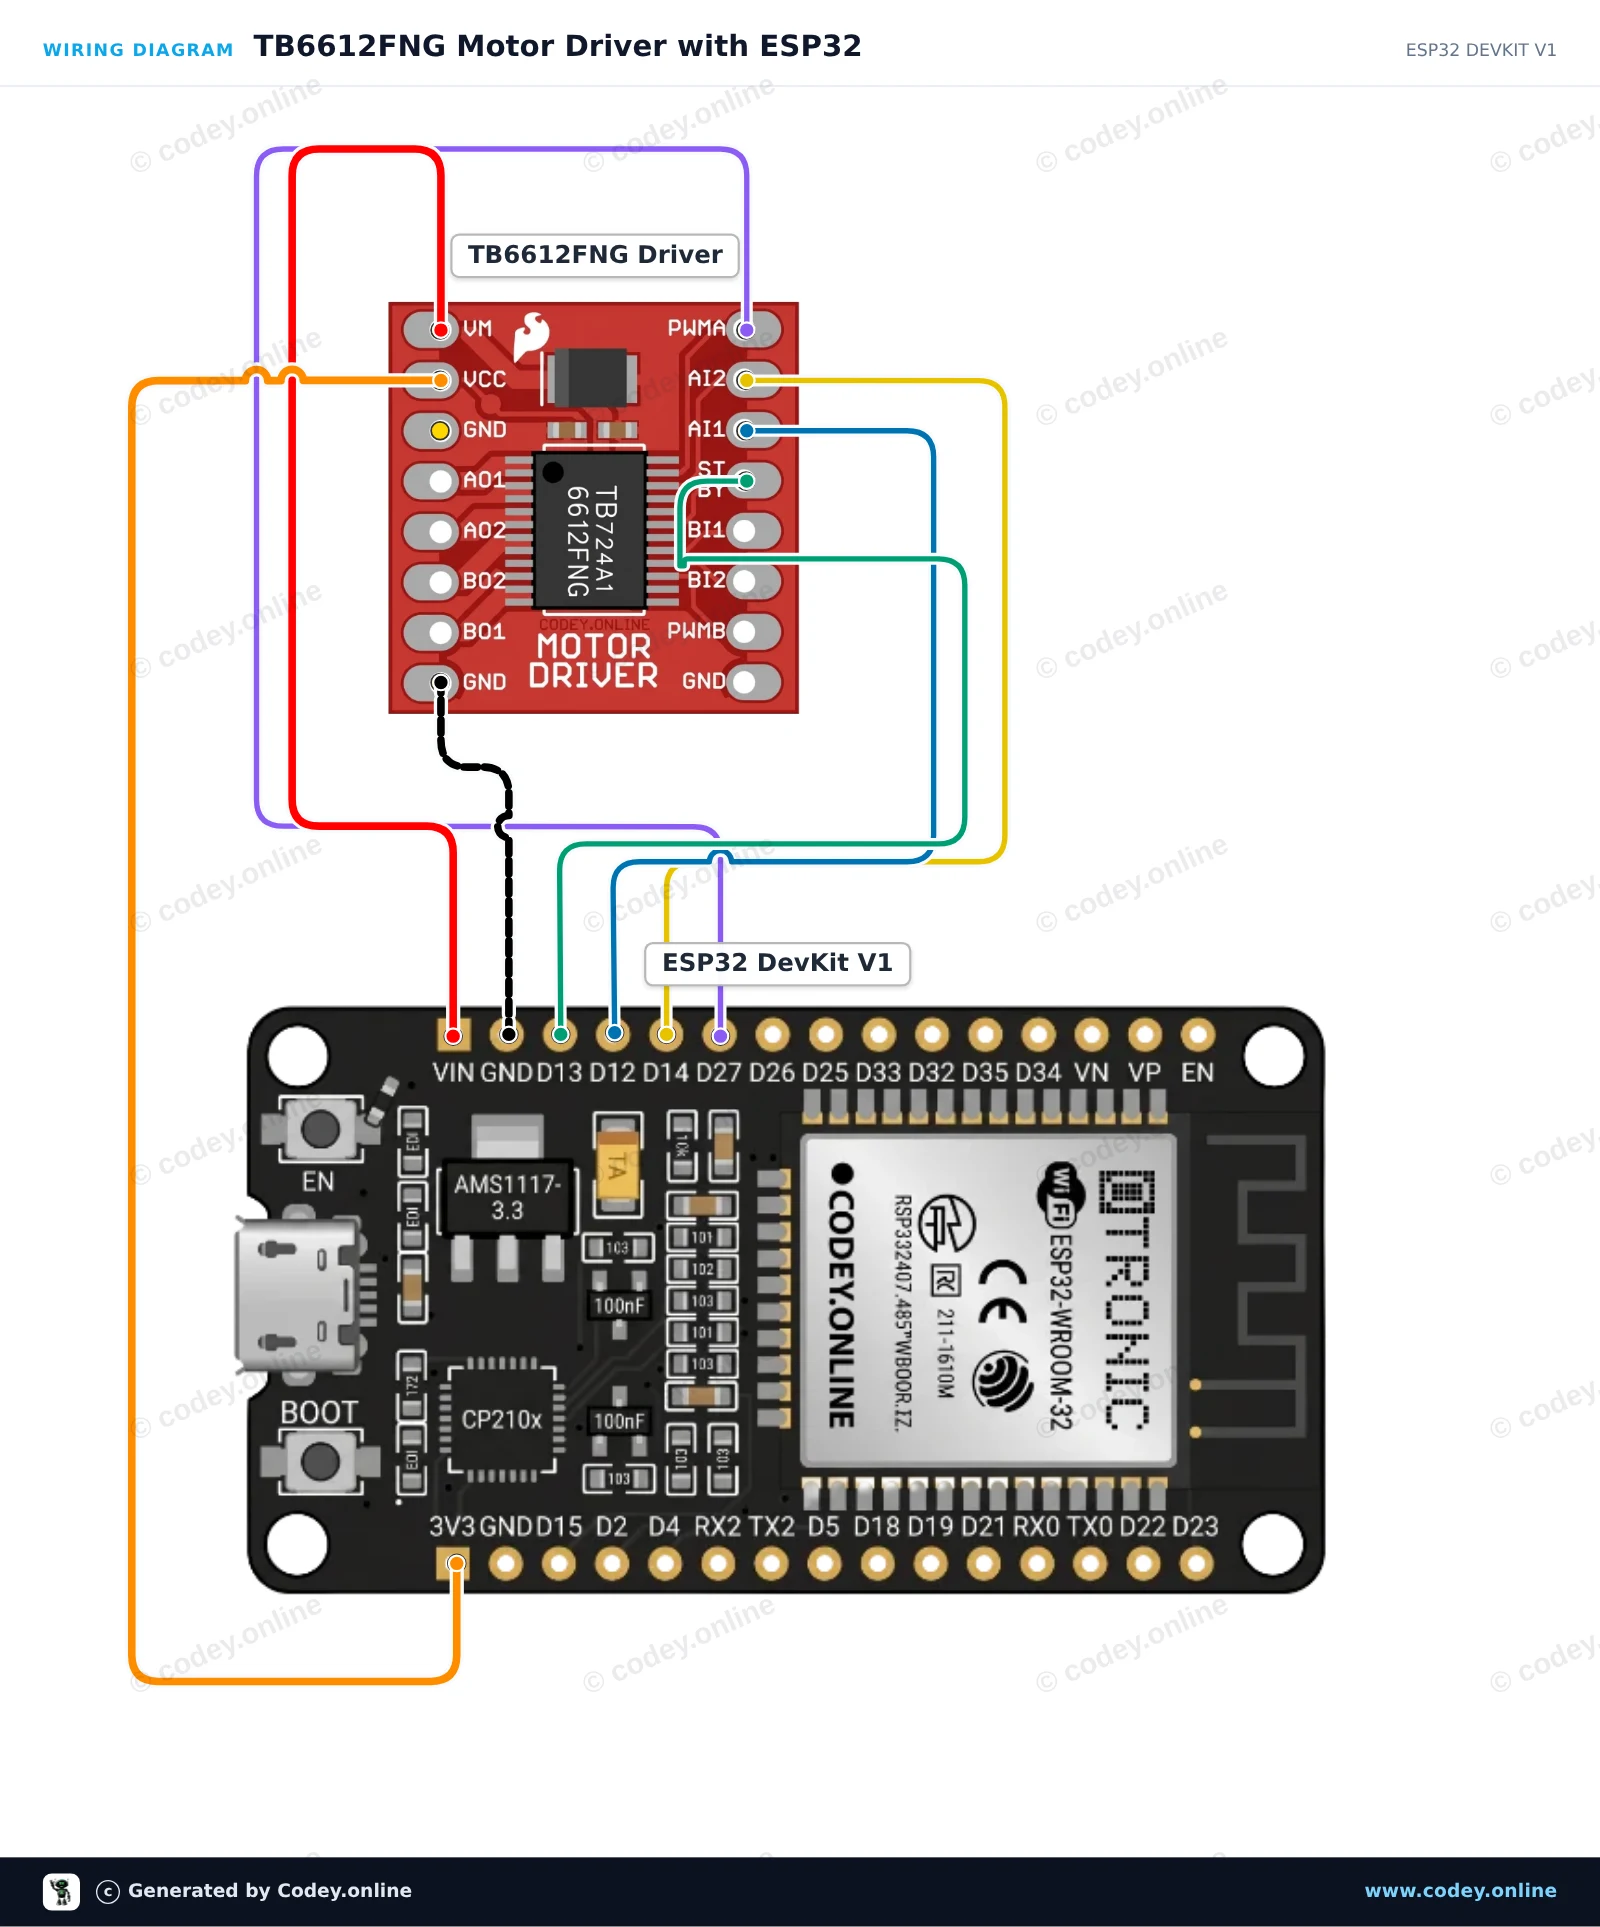
Ten projekt pokazuje, jak sterować silnikiem DC za pomocą dwukanałowego mostka H TB6612FNG i ESP32. Szkic włącza sterownik przez pin STBY i przełącza kanał A silnika przez ruch do przodu, zwalnianie, ruch do tyłu oraz hamowanie. Otwórz Serial Monitor z prędkością 115200 baud, aby zobaczyć bieżący stan silnika i prędkość.
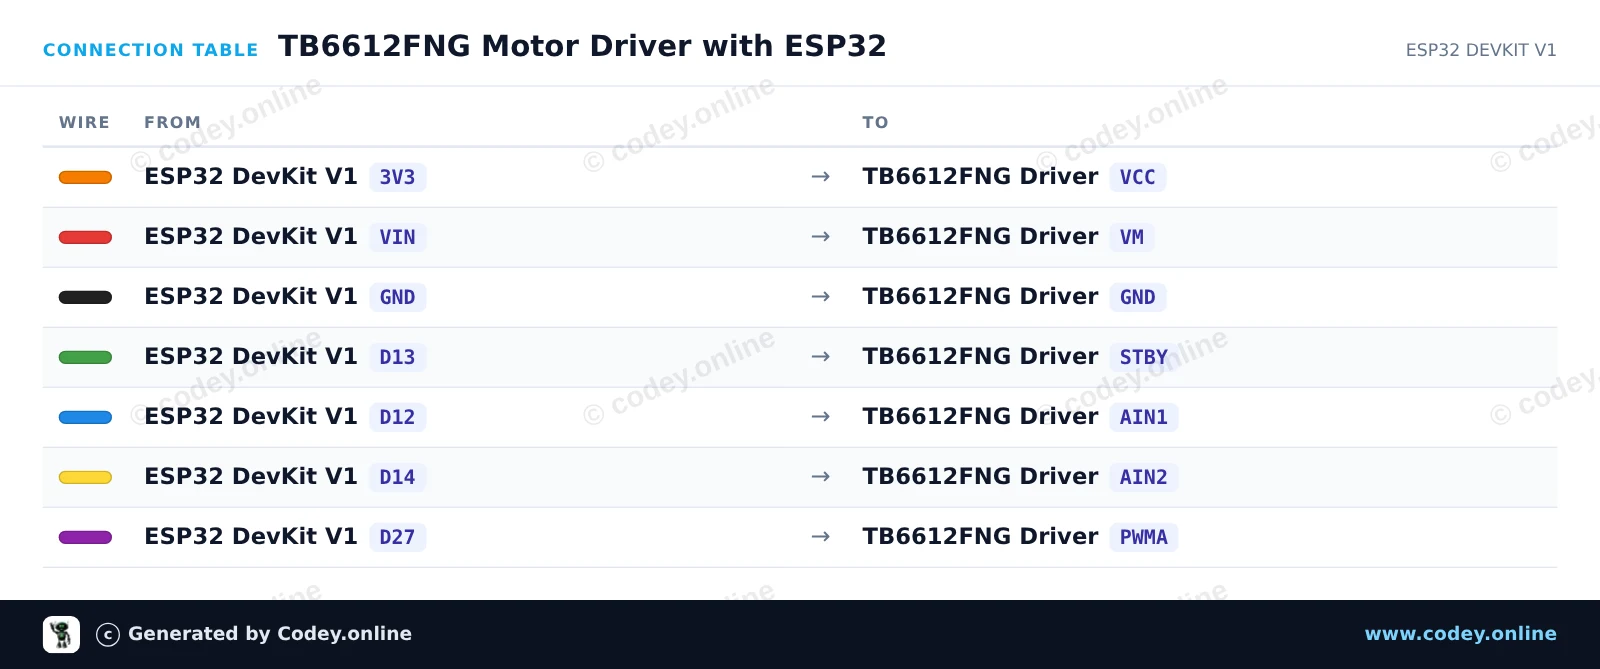
/*
 * ==================================================================
 *  Generated by Codey.online  —  https://www.codey.online
 * ==================================================================
 *  Project   : TB6612FNG Motor Driver with ESP32
 *  Board     : ESP32 DEVKIT V1 (esp32:esp32:esp32doit-devkit-v1)
 *  Parts     : TB6612FNG Motor Driver
 *  Libraries : none (built-in)
 *
 *  Codey Online is an AI-powered browser IDE for Arduino and ESP32.
 *  Describe your project and Codey writes the code, draws the wiring
 *  diagram and uploads it to your board, straight from the browser.
 *  This code is free to use, modify and share, without warranty.
 * ==================================================================
 */

// TB6612FNG Dual H-Bridge Motor Driver Demo on ESP32

const int PIN_STBY = 13;
const int PIN_AIN1 = 12;
const int PIN_AIN2 = 14;
const int PIN_PWMA = 27;

void setup() {
  Serial.begin(115200);

  pinMode(PIN_STBY, OUTPUT);
  pinMode(PIN_AIN1, OUTPUT);
  pinMode(PIN_AIN2, OUTPUT);
  pinMode(PIN_PWMA, OUTPUT);

  // Enable driver
  digitalWrite(PIN_STBY, HIGH);
  Serial.println("TB6612FNG Motor Driver Initialized");
}

void driveMotor(bool forward, int speed) {
  if (forward) {
    digitalWrite(PIN_AIN1, HIGH);
    digitalWrite(PIN_AIN2, LOW);
  } else {
    digitalWrite(PIN_AIN1, LOW);
    digitalWrite(PIN_AIN2, HIGH);
  }
  analogWrite(PIN_PWMA, constrain(speed, 0, 255));
}

void stopMotor() {
  digitalWrite(PIN_AIN1, LOW);
  digitalWrite(PIN_AIN2, LOW);
  analogWrite(PIN_PWMA, 0);
}

void loop() {
  // Forward acceleration
  Serial.println("Motor Forward: Accelerating");
  for (int spd = 50; spd <= 255; spd += 25) {
    driveMotor(true, spd);
    delay(150);
  }
  delay(1000);

  // Stop
  Serial.println("Motor Stop");
  stopMotor();
  delay(1000);

  // Reverse acceleration
  Serial.println("Motor Reverse: Accelerating");
  for (int spd = 50; spd <= 255; spd += 25) {
    driveMotor(false, spd);
    delay(150);
  }
  delay(1000);

  // Stop
  Serial.println("Motor Stop");
  stopMotor();
  delay(2000);
}Wiring diagram and example code generated by Codey.online — https://www.codey.online




 English
 Nederlands
 Frans
 Deutsch
 Italiano
 Español
 Suomi
 Dansk
 Ελληνικά
 Български
 Čeština
 Hrvatski
 Aileen