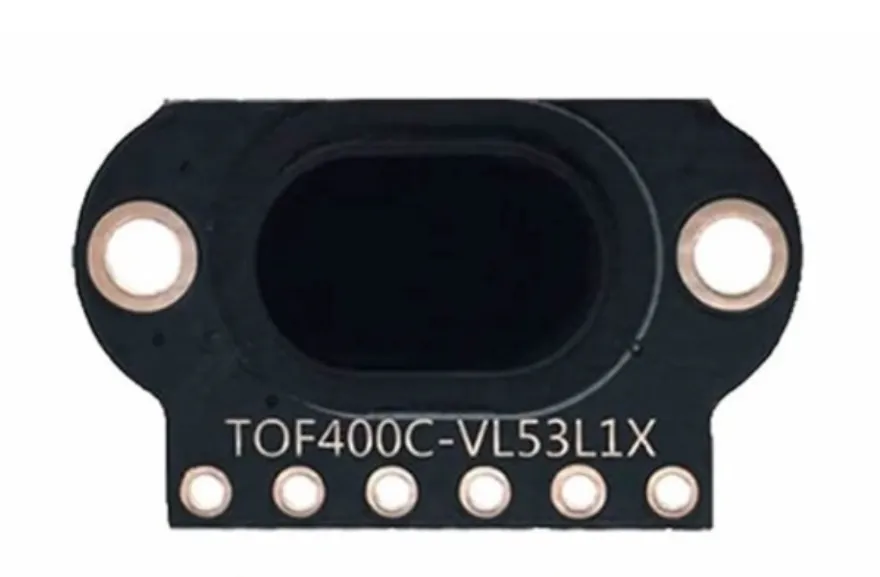
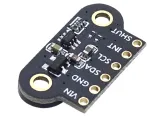
SKU: OT5865 Numer artykułu: XR358 EAN: 8720828223574
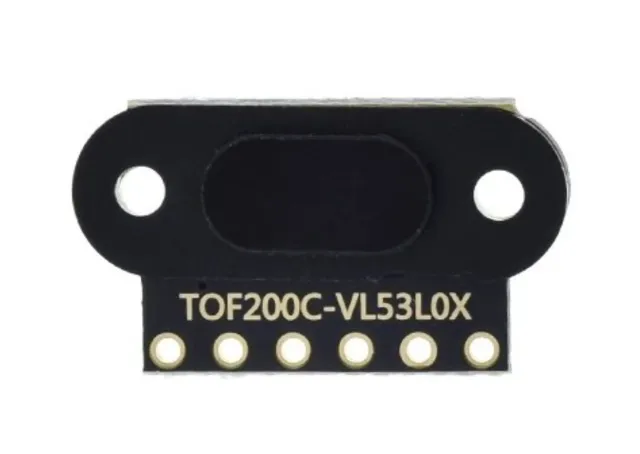
Mini moduł laserowego czujnika odległości o dokładności 1mm i dużym zasięgu.
Model: TOF400C-VL53L1X
Napięcie: 3V do 5 V
Pobór prądu: 40 mA (max)
Odległość: 4cm do 400cm
Połączenia:
- VIN
- GND
- SDA
- SCL
- INT
- SHUT
Komunikacja: protokół komunikacji I2C (w pełni kompatybilny z systemem 3-5 v)
Odpowiedni dla Arduino, ESP8266 i ESP32.
Możliwość podłączenia wielu czujników do 1 linii I2C dzięki temu, że czujnikom można programowo przypisać adres I2C.
Czujnik laserowy TOF400C-VL53L1X Time Of Flight to bardzo precyzyjny i niezawodny czujnik, który może być używany w szerokim zakresie zastosowań, w tym do pomiaru odległości, wykrywania ruchu i nawigacji.
Jedną z najważniejszych zalet tego czujnika jest jego precyzja. Czujnik wykorzystuje technologię laserową do pomiaru odległości do obiektu, dzięki czemu daje znacznie dokładniejszy wynik niż na przykład czujnik podczerwieni. To sprawia, że czujnik nadaje się na przykład do zastosowania w dronach, automatyce przemysłowej i robotach.
Ponadto czujnik jest również bardzo łatwy w użyciu. Jest kompatybilny z szeroką gamą platform mikrokontrolerowych, w tym Arduino, Raspberry Pi i STM32, a dostępnych jest wiele przykładów i bibliotek, które pomogą Ci zintegrować czujnik z Twoim projektem.
Na koniec, czujnik jest także bardzo mały i lekki, dzięki czemu łatwo go zintegrować z szerokim zakresem zastosowań. 2 otwory montażowe sprawiają również, że bardzo łatwo można solidnie zamocować ten czujnik.
Wymiary
Długość: 1,3cm
Szerokość: 1,04cm
Wysokość: 0,32cm
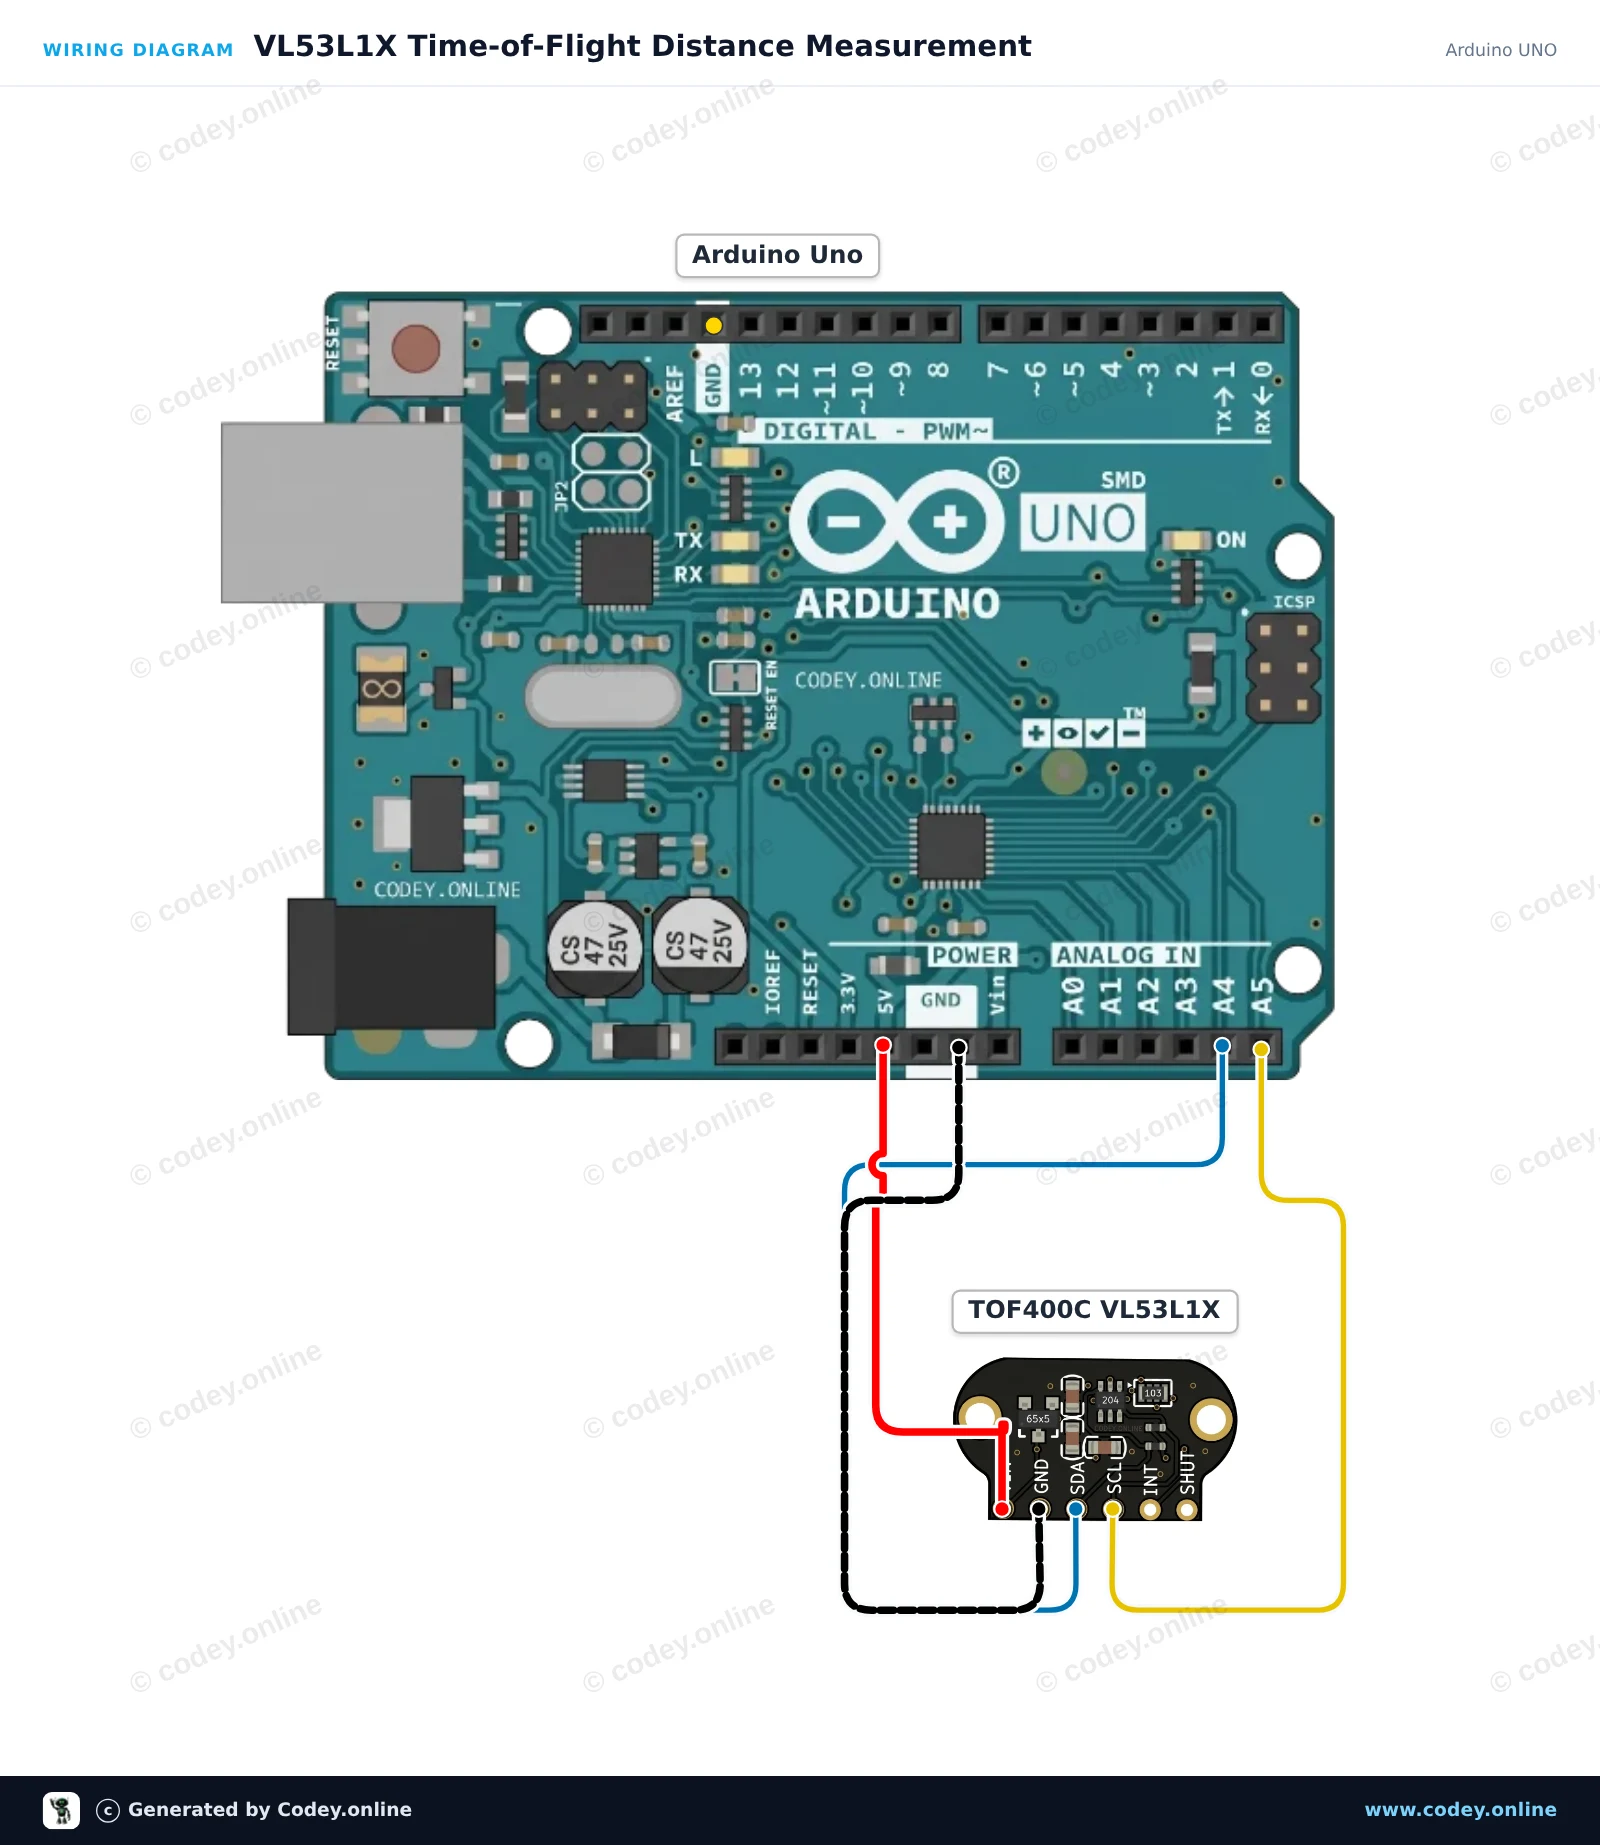
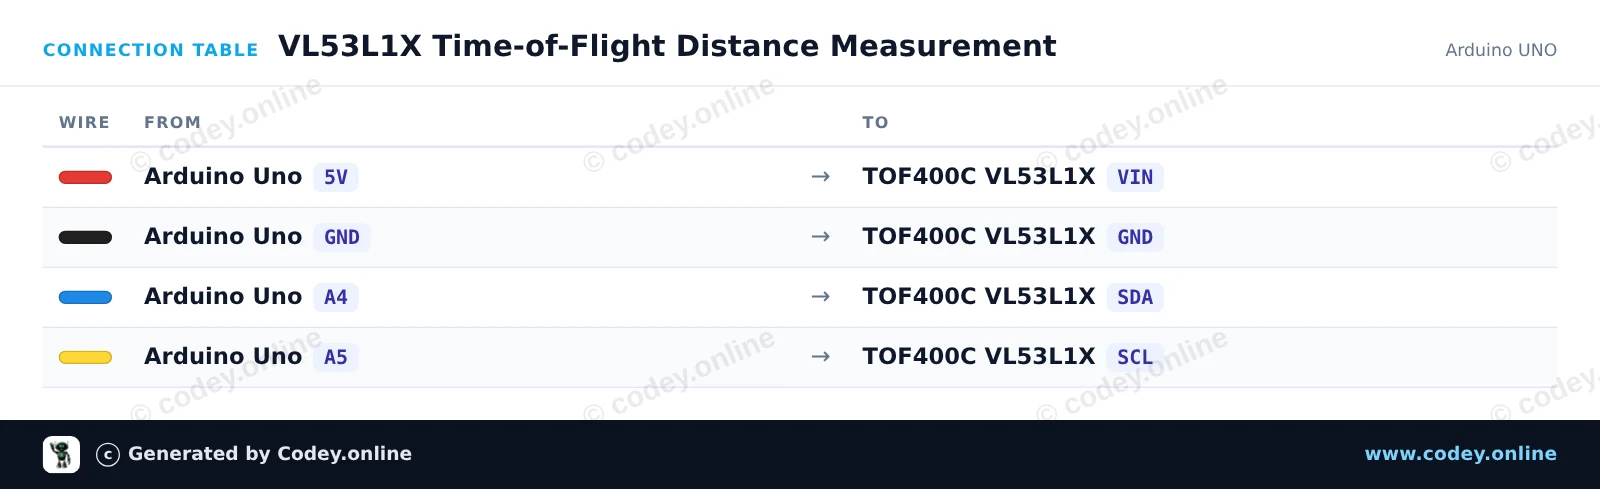
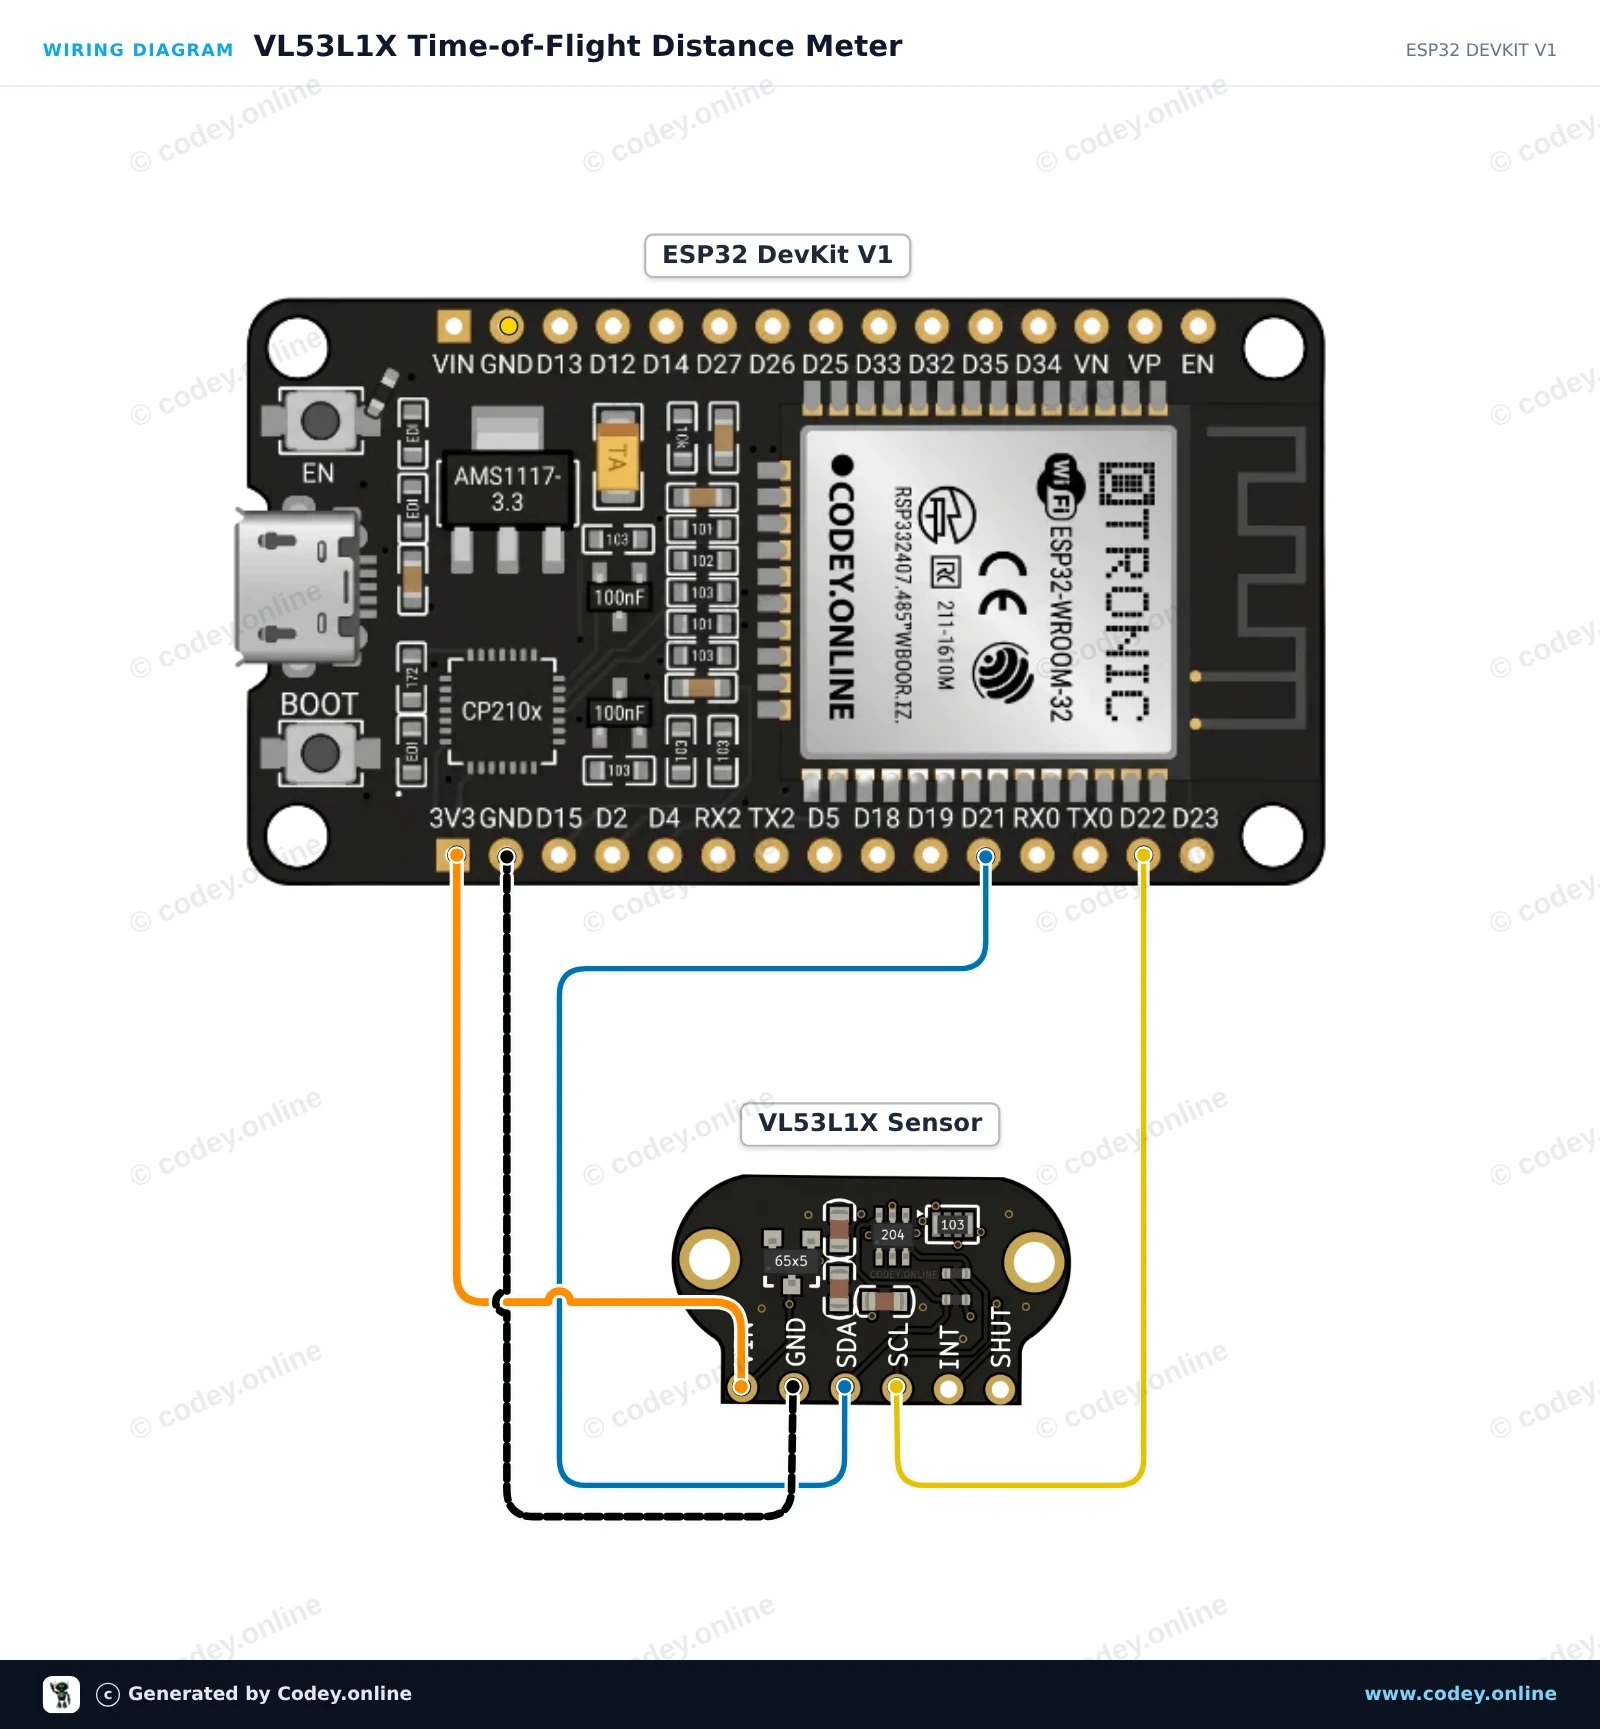
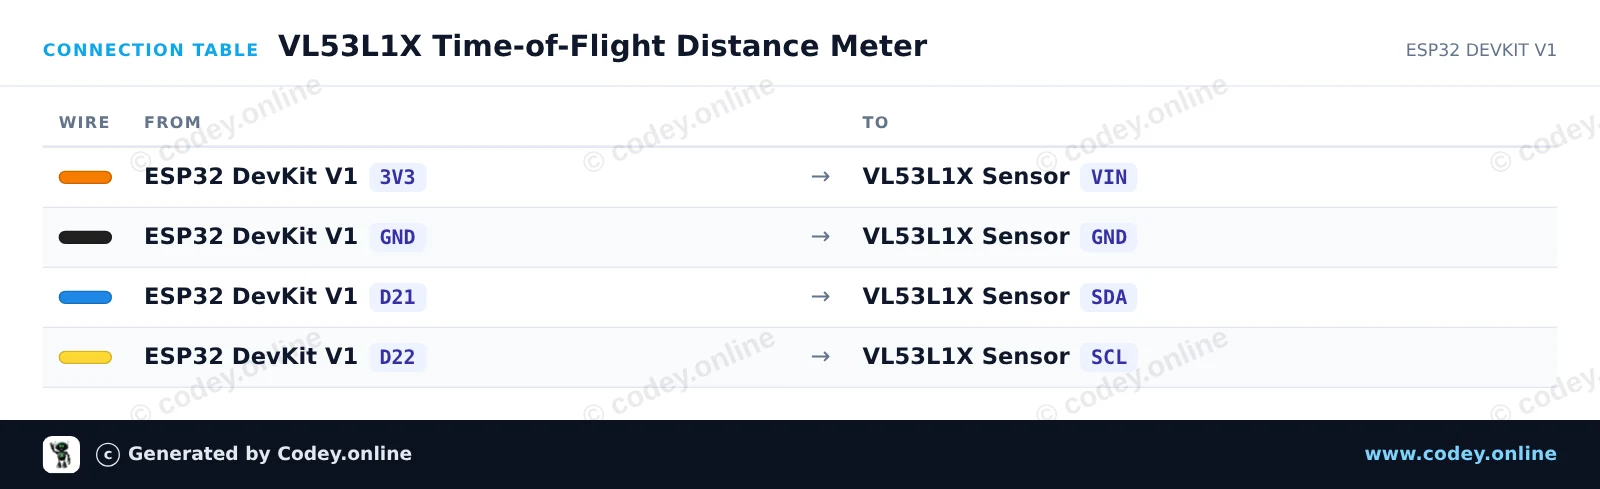
Tak podłączysz TOF400C-VL53L1X Czujnik odległości Time-Of-Flight 4-400cm do Arduino UNO lub ESP32, z przykładowym szkicem, który możesz od razu wgrać.
Podłącz czujnik Time-of-Flight TOF400C VL53L1X do Arduino Uno za pomocą I2C. Sketch inicjalizuje czujnik w trybie long-distance (do 4 meters) i stale mierzy odległość z milimetrową precyzją. Otwórz Serial Monitor z prędkością 115200 baud, aby wyświetlać odczyty odległości w czasie rzeczywistym.
/*
 * ==================================================================
 *  Generated by Codey.online  —  https://www.codey.online
 * ==================================================================
 *  Project   : VL53L1X Time-of-Flight Distance Measurement
 *  Board     : Arduino UNO (arduino:avr:uno)
 *  Parts     : TOF400C-VL53L1X Distance sensor Time-Of-Flight very accurate 4-400cm
 *  Libraries : VL53L1X 1.3.1
 *
 *  Codey Online is an AI-powered browser IDE for Arduino and ESP32.
 *  Describe your project and Codey writes the code, draws the wiring
 *  diagram and uploads it to your board, straight from the browser.
 *  This code is free to use, modify and share, without warranty.
 * ==================================================================
 */

#include <Wire.h>
#include <VL53L1X.h>

VL53L1X sensor;

void setup() {
  Serial.begin(115200);
  Wire.begin();
  Wire.setClock(400000); // 400 kHz I2C

  sensor.setTimeout(500);
  if (!sensor.init()) {
    Serial.println(F("Failed to detect and initialize sensor!"));
    while (1) {
      delay(1000);
    }
  }

  // Use Long distance mode (up to 400 cm)
  sensor.setDistanceMode(VL53L1X::Long);
  sensor.setMeasurementTimingBudget(50000);

  // Start continuous ranging with 50 ms period
  sensor.startContinuous(50);
  Serial.println(F("VL53L1X sensor ready. Reading distances..."));
}

void loop() {
  uint16_t distanceMm = sensor.read();

  Serial.print(F("Distance: "));
  Serial.print(distanceMm);
  Serial.print(F(" mm  ("));
  Serial.print(distanceMm / 10.0, 1);
  Serial.print(F(" cm)"));

  if (sensor.timeoutOccurred()) {
    Serial.print(F(" [TIMEOUT]"));
  }

  Serial.println();
  delay(100);
}Wymagane biblioteki: VL53L1X 1.3.1
Wiring diagram and example code generated by Codey.online — https://www.codey.online
Ten układ łączy czujnik laserowy time-of-flight VL53L1X z ESP32 przez I2C, aby mierzyć odległości od 4 cm do 400 cm. Otwórz Serial Monitor z prędkością 115200 baud, aby oglądać bieżące odczyty odległości w milimetrach.
/*
 * ==================================================================
 *  Generated by Codey.online  —  https://www.codey.online
 * ==================================================================
 *  Project   : VL53L1X Time-of-Flight Distance Meter
 *  Board     : ESP32 DEVKIT V1 (esp32:esp32:esp32doit-devkit-v1)
 *  Parts     : TOF400C-VL53L1X Distance sensor Time-Of-Flight very accurate 4-400cm
 *  Libraries : VL53L1X 1.3.1
 *
 *  Codey Online is an AI-powered browser IDE for Arduino and ESP32.
 *  Describe your project and Codey writes the code, draws the wiring
 *  diagram and uploads it to your board, straight from the browser.
 *  This code is free to use, modify and share, without warranty.
 * ==================================================================
 */

#include <Wire.h>
#include <VL53L1X.h>

VL53L1X sensor;

void setup() {
  Serial.begin(115200);
  Wire.begin(21, 22);
  Wire.setClock(400000);

  sensor.setTimeout(500);
  if (!sensor.init()) {
    Serial.println("Failed to detect and initialize VL53L1X sensor!");
    while (1) {
      delay(10);
    }
  }

  // Use Long distance mode (up to 4 meters) and 50 ms timing budget
  sensor.setDistanceMode(VL53L1X::Long);
  sensor.setMeasurementTimingBudget(50000);
  sensor.startContinuous(50);

  Serial.println("VL53L1X ready! Measuring distance...");
}

void loop() {
  uint16_t distanceMm = sensor.read();

  if (sensor.timeoutOccurred()) {
    Serial.println("Measurement timeout!");
  } else {
    Serial.print("Distance: ");
    Serial.print(distanceMm);
    Serial.print(" mm (");
    Serial.print(distanceMm / 10.0, 1);
    Serial.println(" cm)");
  }

  delay(100);
}Wymagane biblioteki: VL53L1X 1.3.1
Wiring diagram and example code generated by Codey.online — https://www.codey.online




 English
 Nederlands
 Frans
 Deutsch
 Italiano
 Español
 Suomi
 Dansk
 Ελληνικά
 Български
 Čeština
 Hrvatski
 Aileen